Your First Steps with an ESP32-C3 and the IoTA Wi-Fi Button and Relay IoT Cloud a la Arduino
Dual Geiger-Müller Tube Arduino ShieldA High Sensitivity, Very Low-Power Radiation Sensor
CO2 GuardA DIY Approach to Monitoring Air Quality
MonkMakes Air Quality Kit for Raspberry PiMeasures Temperature and eCO2
Starting Out in ElectronicsWelcome to the Diode
Tips & Tricks for Testing ComponentsNo Expensive Equipment Required
Reducing the Power Consumption of Your Mole RepellerAn ATtiny13 Replaces a 555
Light Switch DeLuxA Solution for High-Precision Light-Controlled Switching
The Challenges in Bringing IoT Solutions to MarketWorries Around Security, Scalability, and Competition Infographics 5-6/2022
Preferably Wired After AllTips for Developing a 1 Gbit/s Interface in an Industrial Environment Bringing Real-Time Object Detection to MCUs with Edge Impulse FOMO
Traveling-Wave TubesPeculiar Parts, the Series
Narrowband Internet of ThingsStandards, Coverage, Agreements, and Modules
Dragino LPS8 Indoor GatewaySpeedy LoRaWAN Gateway Setup
Explore ATtiny Microcontrollers Using C and Assembly LanguageSample Chapter: ATtiny I/O Ports
Err-lectronicsCorrections, Updates and Readers’ Letters
LoRa GPS Tracker UpdateReceive and Show Location Using a Raspberry Pi
Circuit Simulation with TINA Design Suite & TINACloudSample Chapter: Sinusoidal Oscillators
From Life’s ExperienceAssembly Line Work
The WinUI Graphics Framework for Windows AppsA Small Demo Application
GUIs with PythonWorst GUI of the world
Off-Grid Solar SystemsElectrical Energy Independent of the Mains Grid
The 10-Year SmartphoneRenew Your Expectations
HexadokuThe Original Elektorized Sudoku
Das Whadda 3D-Weihnachtsbaum-Kit richtet sich an Bastler und Anfänger, die sich für Löten und Elektronik interessieren. Mit diesem DIY-Kit können Sie einen festlichen LED-Weihnachtsbaum bauen.
Features
16 blinkende rote LEDs
Zusätzliche grüne und gelbe LEDs zur individuellen Gestaltung Ihres Baumes
Kann an Drähten aufgehängt und durch diese geführt werden
Wird mit 12 V Gleichstrom betrieben (z. B. in Autos)
Technische Daten
Geringer Stromverbrauch
8 mA
Stromversorgung
9 V Batterie (nicht im Lieferumfang enthalten)
Abmessungen
102 x 88 x 80 mm
Gewicht
65 g
Downloads
Manual
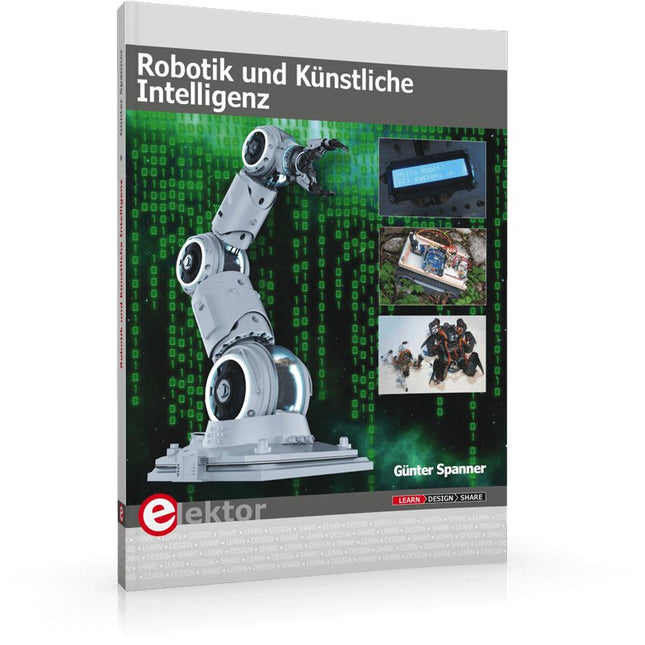
Dieses Buch ist eine Einführung in das hochaktuelle Gebiet der Robotik. Dabei stehen praktische Anwendungsbeispiele im Vordergrund. Neben den technischen und mechanischen Grundlagen werden die elektronischen Komponenten und Module erläutert. Eine zentrale Rolle spielt dabei der Mikrocontroller.
Für Robotik-Anwendungen haben sich zwei Controller-Boards etabliert: der Arduino und der Raspberry Pi. Dem trägt dieses Buch Rechnung und beschreibt praktische Nachbauprojekte mit diesen beiden populären Boards.
Getreu der Philosophie des „Learning by Doing“ können sich auch ambitionierte, nichtprofessionelle Anwender mit dem Lernmaterial des Buches einen Überblick über den neuesten Stand der Robotertechnik und KI verschaffen. Für praktische Anwendungen können sowohl komplette Bausätze als auch einzelne Komponenten verwendet werden. Dabei wurde stets darauf geachtet, dass die Hardware möglichst universell einsetzbar ist.
This is the second edition of a book aimed at engineers, scientists, and hobbyists who want to interface PCs with hardware projects using graphical user interfaces. Desktop and web-based applications are covered.
The programming language used is Python 3, which is one of the most popular languages around: speed of programming being a key feature. The book has been revised and updated with an emphasis on getting the user to produce practical designs with ease – a text editor is all that is required to produce Python programs.
Hardware interfacing is achieved using an Arduino Uno as a remote slave. A full description and source code of the communication interface is given in the book. The slave provides digital and analog input and outputs. Multiple Unos can be included in one project with all control code written in Python and running on a PC One project involves a PIC microcontroller with the code provided that can be loaded into the PIC using the Uno.
The web applications and server are all implemented in Python, allowing you to access your electronic hardware over the Internet. The Raspberry Pi computer can be used as your web server. An introductory chapter is provided to get you started with using Linux.
The book is written for use with Debian or variations including Mint or Ubuntu. All of the programs in the book are freely available, ready to use and experiment with by way of a download from Elektor.
Der FNIRSI SG-003A ist ein kleiner, hochpräziser Signalgenerator mit einem 2,4' TFT-Farbdisplay mit einem Frequenzbereich von bis zu 10 kHz und einem aktiven und passiven Stromausgang von 24 mA. Die maximale Ausgangsspannung beträgt 24 V. Die eingebaute 3000-mAh-Lithiumbatterie hat eine Laufzeit von 10 Stunden.
FNIRSI SG-003A wird hauptsächlich für die Fehlersuche in industriellen SPS, Prozessinstrumenten, elektrischen Ventilen usw. verwendet.
Features
Genauigkeit (Spannung/Strom)
0,1% ±0,005
Auflösung (aktuell)
0,01 mA
Frequenz
0-10 kHz
Auflösung
5 Ziffern
Ausgangsleistung
24 V
Display
2,4" TFT-LCD (320 x 240)
Abmessungen
92 x 72 x 30 mm
Gewicht
165 g
Technische Daten
Signal
Bereich
Genauigkeit
Auflösung
Maximale Belastung
Externe Stromversorgung
Aktiver Stromausgang
0~24 mA
±(0,1% + 0,005)
0,01 mA
750 Ω
Passiver Stromausgang (XMT)
0~24 mA
±(0,1% + 0,005)
0,01 mA
0~30 V
Spannungsausgang
0~24 V
±(0,1% + 0,005)
0,01 V
24-V-Schleife
0~24 mA
±(0,1% + 0,005)
0,01 mA
Frequenzausgang
0~9999 Hz
±2%
5 Ziffern
Stromeingang
0~24 mA
±(0,1% + 0,005)
0,01 mA
Spannungseingang
0~30 V
±(0,1% + 0,005)
0,01 V
Lieferumfang
1x FNIRSI SG-003A Signalgenerator
4x Testclips
1x USB-Ladegerät
1x USB-C Kabel
1x Manual
Downloads
Manual
Firmware V4.3
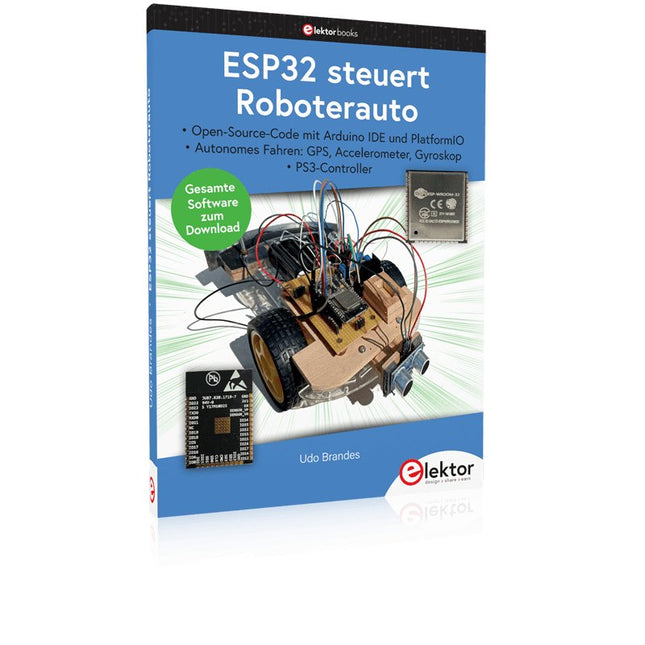
Open-Source-Code mit Arduino IDE und PlatformIO
Autonomes Fahren: GPS, Accelerometer, Gyroskop
PS3-Controller
Mikrocontroller wie der Arduino und Einplatinenrechner wie der Raspberry Pi haben sich zu beliebten Komponenten entwickelt. Dritter im Bunde ist der ESP32 der Firma Espressif. Mikrocontroller dieser Baureihe zeichnen sich durch eine Vielzahl implementierter Funktionen aus, die bei einem Arduino konventioneller Prägung mit einem Atmel-AVR-Mikrocontroller erst mit weiterer Hardware möglich sind. Prominentes Beispiel sind hier die WiFi- und Bluetooth-Funktionalitäten. Gegenüber einem Raspberry Pi zeichnen sie sich durch einen deutlich geringeren Preis aus.
Allgemeine Informationen für die Realisierung eines Roboterauto-Projekts mit dem ESP32 sind leicht zu finden. Dabei handelt es sich aber oft nur um Ausführungen zu einem Teilaspekt, ohne inhaltliche oder funktionale Abstimmung. So ist nicht nur die Beschaffung der benötigten Informationen mühselig und zeitaufwändig, sie kann auch außerordentlich fehlerträchtig sein.
Ansatzpunkt dieses Buches ist, diese Lücke zu schließen. Es geht auf verschiedene Möglichkeiten eines Chassis ein, vermittelt nötige Kenntnisse und führt schrittweise von einer einfachen Motorsteuerung zu einem komplexen sensor- und sprachgesteuerten Roboterauto. Hacks rund um GPS und eine PlayStation 3 runden die Sache ab.
Inhalt
Bei der Reihenfolge der Kapitel wurde versucht – beginnend bei der Darstellung von grundlegenden Informationen – über die Lösung einfacher Aufgaben zu etwas anspruchsvolleren Techniken zu führen.
Der Mikrocontroller ESP32
Die Software erstellen
Die Stromversorgung
Rund um die Hardware
Das Chassis
Der Gleichstrommotor
Kabellose Steuerung über WiFi
Mit Sensoren Hindernisse erkennen
Eine eigene Roboterauto-App
Servo und Lichtsensor
GPS
Accelerometer / Gyroskop
PS3-Controller
Roboterauto-App
Hinweis zur Software
Die Dateien haben das Suffix (.cpp). Grund ist die Entwicklung mit PlatformIO. Mit Copy & Paste sollten sie auch in der Arduino-IDE verwendet werden können.
Elektor GREEN and GOLD members can download their digital edition here.
Not a member yet? Click here.
The Raspberry Pi 5A Huge Improvement From Its Predecessor
AI in the Electronics LabGoogle Bard and Flux Copilot Put to the Test
Arduino Nano Waveform GeneratorNano + Code = Function Generator
Solar-Powered Christmas GarlandAn Eco-Friendly Solution for Garnishing Your Balcony
USB Killer DetectorBetter Safe Than Sorry
A Simple CNCed EnclosureWith Autodesk Fusion 360 for Personal Use
Low-Volume Board ProductionWith and without Assembly
IoT Simulation Simplified with WokwiDeveloper Uri Shaked on Design, Software, and More
A Bare-Metal Programming Guide (Part 3)CMSIS Headers, Automatic Testing, and a Web Server
LoRa, a Swiss Army Knife (2)The Hardware and Software
MEMS Microphone Design and Construction
Tools to Try Before You SolderSimulation and 3D Modeling Tools That Can Be Used for Free
New Tools From Microchip!PICkit 5 and MPLAB ICD 5 Available Now!
Rapid Prototyping of Flexible, Stretchable ElectronicsHow the Voltera NOVA Speeds Up Innovation in Wearable Electronic Systems
Galvanic IsolationUsing Phototransistor Optocouplers Successfully
The Complex Solution or the Anybus Solution?Embedded Industrial Ethernet in 2 Days Rather Than Many Months
Your Essential DFM ChecklistHow to Start Designing for Manufacture
3D Printing FilamentsTypes, Features and Use in Prototyping
Specialists for Effective Signal Analysis from ELF to EHF BandAaronia’s latest real-time SPECTRAN® V6 series spectrum analyzers
Challenges of DFM Analysis for Flex and Rigid-Flex Design
Setting Up an SMT Line
The Right Combination for a Reliable Assembly
Revolutionizing IndustriesThe Rise of Autonomous Mobile Robots (AMRs)
Evolved for More ChallengesRohde & Schwarz Adds Eight-Channel R&S MXO 5 to Next-Generation Oscilloscopes
Starting Out in Electronics……Amplifying Differences
Mini Reflow PlateFor Assembling or Repairing Small SMD Circuits
Don’t Start with a Prototype – Start with a Pretotype!Check That a Market Exists for Your Product Before Warming Your Soldering Iron
2023: An AI OdysseyGetting Help Designing a Physical Project
Brussels Is InnovatingSupport for Deep Tech
Dieser mehrachsige Roboter bringt Leistung und Größe perfekt in Einklang.
Features
5 Achsen
Nutzlast: 3 kg
Reichweite: 700 mm
Wiederholgenauigkeit: 0,1 mm
Maximale Geschwindigkeit 1000 mm/s
Anwendungen
Maschinenwartung
Bin Picking
Mobile Plattform
Laborautomatisierung
Roboterforschung
Langlebige kollaborative Roboter für Ihre Automatisierung
Harmonische Antriebe und Servomotoren in Industriequalität garantieren einen ununterbrochenen Betrieb rund um die Uhr.
Hergestellt aus Kohlefaser, 15 kg Gewicht ermöglichen einen einfacheren Einsatz.
Flexible Bereitstellung mit sicherer Funktion
Handprogrammierung, leicht, platzsparend und einfach für mehrere Anwendungen einsetzbar, ohne Ihr Produktionslayout zu ändern. Perfekt für wiederkehrende Aufgaben.
Kollisionserkennung ist für alle unsere Cobots verfügbar. Ihre Sicherheit hat immer oberste Priorität.
Grafische Oberfläche für einsteigerfreundliche Programmierung
Kompatibel mit verschiedenen Betriebssystemen, einschließlich macOS und Windows.
Webbasierte Technologie, kompatibel mit allen gängigen Browsern.
Drag & Drop, um Ihren Code in wenigen Minuten zu erstellen.
Leistungsstarkes und Open-Source-SDK immer zur Hand
Das voll funktionsfähige Open-Source-Python/C++-SDK bietet eine flexiblere Programmierung.
ROS/ROS2-Pakete sind einsatzbereit.
Beispielcodes helfen Ihnen, den Roboterarm reibungslos einzusetzen.
Technische Daten
UFactory 850
xArm 5
xArm 6
xArm 7
Nutzlast
5 kg
3 kg
5 kg
3,5 kg
Reichweite
850 mm
700 mm
700 mm
700 mm
Freiheitsgrade
6
5
6
7
Wiederholbarkeit
±0,02 mm
±0,1 mm
±0,1 mm
±0,1 mm
Maximale Geschwindigkeit
1 m/s
1 m/s
1 m/s
1 m/s
Gewicht (nur Roboterarm)
20 kg
11,2 kg
12,2 kg
13,7 kg
Maximale Geschwindigkeit
180°/s
180°/s
180°/s
180°/s
Joint 1
±360°
±360°
±360°
±360°
Joint 2
-132°~132°
-118°~120°
-118°~120°
-118°~120°
Joint 3
-242°~3.5°
-225°~11°
-225°~11°
±360°
Joint 4
±360°
-97°~180°
±360°
-11°~225°
Joint 5
-124°~124°
±360°
-97°~180°
±360°
Joint 6
±360°
±360°
-97°~180°
Joint 7
±360°
Hardware
Umgebungstemperaturbereich
0-50°C
Stromverbrauch
Min. 8,4 W, typisch 200 W, max. 400 W
Eingangsstromversorgung
24 V DC, 16,5 A
Fußabdruck
Ø 126 mm
Materialien
Aluminium, Kohlefaser
Basis-Connector-Typ
M5x5
Reinraum der ISO-Klasse
5
Robotermontage
Alle
Endeffektor-Kommunikationsprotokoll
Modbus RTU(rs485)
Endeffektor-E/A
2x DI/2x DO/2x AI/1x RS485
Kommunikationsmodus
Ethernet
Lieferumfang
1x xArm 5 Roboterarm
1x AC-Steuerbox
1x Roboterarm-Stromkabel
1x Roboterarm-Endeffektor-Adapterkabel
1x Roboterarm-Signalkabel
1x Steuerbox-Stromkabel
1x Netzwerkkabel
1x Montagewerkzeug
1x Kurzanleitung
A Practical Guide to Tube Electronics
Vacuum tubes continue to exert a special fascination. Their long-lasting operation, robustness, and characteristic behavior fundamentally distinguish them from modern semiconductor technology. Despite their age, tubes are by no means merely historical components; they are still used today in audio technology, measurement technology, and especially in hobbyist applications.
This book is aimed at electronics enthusiasts and hobbyists who want to not only learn about and understand vacuum tubes in theory, but also use them in practice. It conveys the fundamentals of tube technology, explains the different designs and designations, shows typical circuits, and addresses power supplies, measurements, and safety-related aspects. The focus is on practical explanations and realistic examples from the workshop. Numerous tips help you avoid typical mistakes, build circuits, and understand tube devices and their construction. Basic knowledge of electronics is assumed.
Vacuum Tubes: A Practical Guide to Tube Electronics offers an accessible and thorough introduction to tube technology – factual, comprehensible, and with a clear focus on practical applications.
Ein Elektor-Klassiker ist zurück! Das Elektor-Halbleiterheft, das Nachschlagewerk für das Elektronik-Labor, Elektroniker und Ingenieure. Über Jahrzehnte waren Elektor-Abonnenten besonders scharf auf dieses eine Heft im Jahr, das auch am Kiosk immer wieder eine deutlich erhöhte Nachfrage erfuhr. In dieser Jubiläums-Sonderausgabe finden Sie mehr als 100 Schaltungen unterschiedlichen Schwierigkeitsgrads.
Inhalt
Akku-Doppel
Aktiver Differenz-Tastkop
40-W-Verstärker im Retro-Stil
60 dB VU-Meter
Heißer Draht
Analoges LED-Lauflicht
Schwarzeneggerisator
Ofen Temperaturstabilisierung
THD-Meter für Netzspannung
Dynamikbegrenzer
LED-Farbregler
Klingelgesteuerte Beleuchtung
WC Lüfterautomat
Sparsame 7-Segment-Anzeige
TV-Ton aus!
Bleiakkulader
Binärer Klatschschalter
Nulldurchgangsdetektor
Bio-Feedback
Einfache Kapazitätsmessung
PWM-Modulator
Software Defined Röhrenradio
Universaltester für dreibeinige Bauteile
Simpler Solar-Lader
Fahrrad-Standlicht
100-W-Endstufe mit einem IC
Dämmerungsschalter
Low-cost-Funktionsgenerator
Rausch-Injektor
Signal für Wasserwaage
NiCd-Akku-Regenerierer
Elko-Messgerät
LED-Powerlampe
Einfache Alarmanlage
Automatische Hundescheuche
Galvanische Trennung für I²C-Bus
Sicherungswächter
Solar-Nachtlicht
Variable Stromsenke/Last
Rettung für die Lötstation
Einfache Frequenzverdoppler
US-Sirene
Aussteuerungsindikator mit Dual-LED
Einbereichs-Funktionsgenerator
Spike-Detektor
12-V-Lichtorgel
Künstliche Spule mit 1 kH
Schrittmotor-Steuerung
FM-Sender mit Opamp
Octopush
Bidirektionale 12-V-Motorsteuerung
Metronom
Supersimpler 12-V-Batteriemonitor
Quarz-Tester
Milliohm-Vorsatz für DVM
Leistungs-Summer
Zahnputzuhr
Einfache Schrittmotor-Steuerung
Direkte 5-V-Stromversorgung
Phantom-Speisung
Röhrensound-Konverter
Elektronische Gießkanne
Sie haben Post!
Hochspannungswandler: 90 V aus 1,5 V
Sparsames Transistorradio
Universelle Pegelanpaßstufe
Fledermausohr
Tiefentladeschutz für Wohnmobile
Spannungs/Frequenz-Umsetzer
Zündwinkel-Stroboskop
Transistor-Dipmeter
Geradeausempfänger
LED-Mikroskop-Beleuchtung
Quarztester
Single-supply-Messverstärker
Zweidraht-Gegensprech-Intercom
Solar-Feuchtesensor
Automatische Bereichsumschaltung
Mini-Endstufe
Genaues Akku-Kapatitätsmessgerät
Pico-Amperemeter
Breitband-Wienbrückenoszillator mit 1-Gang-Poti
Betriebs- und Sicherungsausfallanzeige
Gleichstrom-Dimmer
Kurzwellen-konverter
Stress-o-Meter
Treiber für dicke DC-Motoren
Schalter für ferngesteuerte Modelle
Torricelli und die Elektronik
Nachführung für Solarmodul
Vielseitiger Thermostat
Klang-Extender für E-Gitarren
Gewitter-Warner
Klirrarmer Sinusgenerator
Entschwefeler für Bleiakkus
Kellerpumpensteuerung
USB-Audioverstärker
DC-Protektor
Diskretes Netzteil
Jogging-Timer
Netzwerk-Kabeltester
Richtungsabhängige Lichtschranke
Paraphase-Klangeinsteller
Reiherschreck
Low-Drop-Konstantstromquelle
Kapazitiver Berührschalter
Batterie-Sparschaltung
Polizei-Sirene mit nur einem IC!
Der Unitree Go2 D1 Servo-Roboterarm ist ein leistungsstarker 6-DOF-Roboterarm, der speziell für die nahtlose Integration mit dem Unitree Go2 Vierbeiner entwickelt wurde. Er ist auf Flexibilität und Präzision ausgelegt und somit ein ideales Werkzeug für Bildung, Forschung, Automatisierung und fortschrittliche Robotikentwicklung.
Mit sechs vollbeweglichen Gelenken und einem integrierten Greifer bietet der D1 echte Sechs-Achsen-Bewegung und außergewöhnliche Bewegungsfreiheit. Dank der Unterstützung von Positions-, Geschwindigkeits- und Kraftregelung ermöglicht er präzises Arbeiten in einem breiten Aufgabenspektrum – vom realen Einsatz bis hin zu experimentellen Lernumgebungen.
Der aus einer leichten Aluminiumlegierung gefertigte Arm wiegt nur 2,37 kg und verfügt über eine Reichweite von 670 mm. Diese Kombination aus Robustheit und Agilität macht ihn ideal für mobile Anwendungen, ohne Kompromisse bei Stabilität oder Reichweite einzugehen.
Dank seiner zweistufigen Schnittstellenarchitektur unterstützt der D1 sowohl einfache Motorbefehle als auch komplexe Verhaltensprogrammierung. So haben Entwickler, Lehrkräfte und Forscher volle Kontrolle – egal, ob sie Bewegungsabläufe optimieren oder komplexe Roboter-Workflows erstellen.
Der Unitree D1 ist mit externen Komponenten wie Kameras oder mobilen Roboterchassis kompatibel und eröffnet so vielfältige, erweiterte Anwendungsfälle. Ob autonome Objektmanipulation, KI-Training oder praxisnahe Robotik-Ausbildung – der D1 verwandelt jede Umgebung in eine dynamische und interaktive Innovationsplattform.
Technische Daten
DoF
6 Achsen + 1 Greifer
Nutzlast
500 g
Armreichweite
550 mm (ohne Greifer)670 mm (mit Greifer)
Schnittstellen
DC5.5-2.1 (Stromversorgung)RJ45 (Kommunikation)USB-C (Debugging über serielle Schnittstelle)
Motortyp
Bus-Servo
Leistung
60 W
Gewicht
2,37 kg
Gelenk-Rotationsbereich
J1: ±135°J2: ±90°J3: ±90°J4: ±135°J5: ±90°J6: ±135°