Einführung in die SPS-Programmierung mit dem Open-Source-Projekt auf dem Raspberry Pi und Modbus-Beispiele mit dem Arduino Uno und ESP8266
Die SPS-Programmierung ist heute in der Industrie und in der Hausautomation sehr weit verbreitet. In diesem Buch beschreibt der Autor, wie der Raspberry Pi 4 als SPS eingesetzt werden kann. Angefangen mit der Softwareinstallation auf dem Raspberry Pi und dem SPS-Editor auf dem PC geht es nach einer Beschreibung der Hardware an das Programmieren.
Es folgen interessante Beispiele nach IEC 61131-3 in den verschiedenen Programmiersprachen. Ausführlich wird auch erklärt, wie der SPS-Editor benutzt wird und wie die Programme auf den Raspberry Pi geladen und ausgeführt werden. Angefangen mit der Programmierung mit KOP (Kontaktplan) über ST (Structured Control Language) bis zu AS (Special Function Chart) werden alle IEC-Sprachen mit Beispielen behandelt. Diese können auf der Website des Autors heruntergeladen werden.
Auch die Vernetzung kommt nicht zu kurz. Der Arduino Uno und der ESP8266 werden als ModbusRTU- bzw. ModbusTCP-Module programmiert, um Zugriff auf externe Peripherie zu erhalten. Damit ist es möglich, Sensoren einzulesen und Verbraucher zu schalten. Interessant dürften auch E/A-Schaltungen sein, die dem 24V-Industriestandard entsprechen.
Befehlsübersichten für ST und KOP runden das Buch ab.
Nach dem Durcharbeiten des Buches ist der Leser in der Lage, eigene SPS-Steuerungen mit dem Raspberry Pi zu verwirklichen.
Das QAV250-Kit ist der perfekte Einstieg in die Entwicklung auf PX4 oder Ardupilot. Es kombiniert einen Carbonfaser-250-Rennrahmen und wichtige Elektronik mit dem Mini-Autopiloten Pixhawk 6C. Der Bausatz ist einfach zu montieren, Löten ist nicht erforderlich.
Technische Daten
Micro-Leistungsmodul (PM06 v2)
Motoren: 2207 KV1950
Radstand: 250 mm
Abmessungen: 198 x 235 x 70 mm
Gewicht: 347 g
Lieferumfang
Carbonfaser-250-Flugzeugzelle mit Hardware
Micro-Leistungsmodul (PM06 v2)
Motoren: 2207 KV1950
5" Kunststoff-Requisiten
Vollständig montiertes Power Management Board mit ESCs (BLHeli S ESC 20A)
Akkugurte
Hinweis: Der LiPo-Akku ist nicht im Lieferumfang enthalten.
Using the RFID Starter Kit
An Arduino board has now become ‘the’ basic component in the maker community. No longer is an introduction to the world of microcontrollers the preserve of the expert. When it comes to expanding the capabilities of the basic Arduino board however, the developer is still largely on his own. If you really want to build some innovative projects it’s often necessary to get down to component level. This can present many beginners with major problems. That is exactly where this book begins.
This book explains how a wide variety of practical projects can be built using items supplied in a single kit together with the Arduino board. This kit, called the 'RFID Starter Kit for Arduino' (SKU 17240) is not just limited to RFID applications but contains more than 30 components, devices and modules covering all areas of modern electronics.
In addition to more simple components such as LEDs and resistors there are also complex and sophisticated modules that employ the latest technology such as:
A humidity sensor
A multicolor LED
A large LED matrix with 64 points of light
A 4-character 7-segment LED display
An infra red remote-controller unit
A complete LC-display module
A servo
A stepper motor and controller module
A complete RFID reader module and security tag
On top of that you will get to build precise digital thermometers, hygrometers, exposure meters and various alarm systems. There are also practical devices and applications such as a fully automatic rain sensor, a sound-controlled remote control system, a multifunctional weather station and so much more.
All of the projects described can be built using the components supplied in the Elektor kit.
Elektor GREEN and GOLD members can download their digital edition here.
Not a member yet? Click here.
The RISC-V Open-Source Processor Architecture16 Boards and MCUs You Should Know
An FPGA-Based Audio Player with Equalizer (1)Mixing Digital Audio with an Arduino MKR Vidor 4000
Laser Head for Pico-Based Sand ClockDrawing with Light
Enter the STM32 Edge AI Contest
A Multi-Sensor Environmental Monitoring System for PlantsWireless Measurement of Water Supply and Light Conditions
Maixduino AI-Powered Automatic DoormanFace Detection with a Camera
Embedded Electronics 2024AI Is Set to Redefine the Industry
Charge-Based In-Memory Compute at EnCharge AI
AI Inferencing at 10 Times Lower Power and 20 Fold Lower Cost
Click Board Helps Develop and Train ML Models for Vibration Analysis
The Elektor Mini-WheelieA Self-Balancing Robot Kit
MCU, I See YouMCUViewer Open-Source Multiplatform Debugging Tool
USB 2.0 IsolatorElectrically Isolated Connections for USB Devices
Intervention Before DamagePredictive Maintenance in Practice
SPoE – Electromagnetic CompatibilitySingle-Pair with Power-Over-Ethernet Through the Eyes of EMC
Color TV: A Wonder of Its TimeCreating a New World
ECG Graph MonitoringAn Implementation with Hexabitz Modules and an STM32CubeMonitor
The Battle for AI at the Edge
HaLow Hits Record 16-km Wi-Fi Distance at 900 MHz
First CHERI RISC-V Embedded Chip and Early Access Programme
Third-Generation Wildfire Detection Uses Satellite Links
From Life’s ExperienceChoice Overload
Starting Out in Electronics……Continues Filtering and Controls Tone
Quasi-Analog ClockworkA Remake of an Elektor Classic
A Modular Approach to Sensor TestingThe ESP32-S3-Based Sensor Evaluation Board
2025: An AI OdysseyThe Rise of Foundation Models and Their Role in Democratizing AI
Raspberry Pi Standalone MIDI Synthesizer (1)Preparing a Platform for Some Edge AI Experiments
Err-lectronicsCorrections, Updates, and Readers’ Letters
Universal AI RISC-V Processor Does It All — CPU, GPU, DSP, FPGA
CEO Interview: Ventiva’s Thin and Cool Tech
Dual-Core Programming with a Raspberry Pi PicoVenture Into the World of Parallel Programming
Open-Source-Code mit Arduino IDE und PlatformIO
Autonomes Fahren: GPS, Accelerometer, Gyroskop
PS3-Controller
Mikrocontroller wie der Arduino und Einplatinenrechner wie der Raspberry Pi haben sich zu beliebten Komponenten entwickelt. Dritter im Bunde ist der ESP32 der Firma Espressif. Mikrocontroller dieser Baureihe zeichnen sich durch eine Vielzahl implementierter Funktionen aus, die bei einem Arduino konventioneller Prägung mit einem Atmel-AVR-Mikrocontroller erst mit weiterer Hardware möglich sind. Prominentes Beispiel sind hier die WiFi- und Bluetooth-Funktionalitäten. Gegenüber einem Raspberry Pi zeichnen sie sich durch einen deutlich geringeren Preis aus.
Allgemeine Informationen für die Realisierung eines Roboterauto-Projekts mit dem ESP32 sind leicht zu finden. Dabei handelt es sich aber oft nur um Ausführungen zu einem Teilaspekt, ohne inhaltliche oder funktionale Abstimmung. So ist nicht nur die Beschaffung der benötigten Informationen mühselig und zeitaufwändig, sie kann auch außerordentlich fehlerträchtig sein.
Ansatzpunkt dieses Buches ist, diese Lücke zu schließen. Es geht auf verschiedene Möglichkeiten eines Chassis ein, vermittelt nötige Kenntnisse und führt schrittweise von einer einfachen Motorsteuerung zu einem komplexen sensor- und sprachgesteuerten Roboterauto. Hacks rund um GPS und eine PlayStation 3 runden die Sache ab.
Inhalt
Bei der Reihenfolge der Kapitel wurde versucht – beginnend bei der Darstellung von grundlegenden Informationen – über die Lösung einfacher Aufgaben zu etwas anspruchsvolleren Techniken zu führen.
Der Mikrocontroller ESP32
Die Software erstellen
Die Stromversorgung
Rund um die Hardware
Das Chassis
Der Gleichstrommotor
Kabellose Steuerung über WiFi
Mit Sensoren Hindernisse erkennen
Eine eigene Roboterauto-App
Servo und Lichtsensor
GPS
Accelerometer / Gyroskop
PS3-Controller
Roboterauto-App
Hinweis zur Software
Die Dateien haben das Suffix (.cpp). Grund ist die Entwicklung mit PlatformIO. Mit Copy & Paste sollten sie auch in der Arduino-IDE verwendet werden können.
Dieses Buch richtet sich an jeden, der seinen Raspberry Pi mit dem Windows 10 IoT Core betreiben will. Wie das geht, zeigt der Autor mit dem Entwicklungssystem Visual Studio und Visual Basic als Programmiersprache.
Inzwischen gibt es eine große Auswahl an kleinen Sensor-Modulen, die problemlos an den Raspberry Pi angeschlossen werden können – auch wenn sie mitunter für andere Systeme beworben werden, wie etwa für den Arduino. Nicht ohne Grund: Einplatinencomputer sind ohne zusätzliche Peripherie für Elektroniker ziemlich nutzlos. Sie stellen zwar die Rechenleistung und ein Betriebssystem bereit, können aber so gut wie gar nicht mit ihrer Umgebung kommunizieren. Damit ein Computer auch Einfluss auf seine Umwelt nehmen kann, sind Sensoren und Aktoren erforderlich, die von einer Software gesteuert werden, die man selber erstellen kann.
Als Einstieg in die Materie wird in diesem Buch auf das auch bei Elektor erhältliche 37 Module umfassende Sensor-Kit zurückgegriffen. In diesem populären Set sind die Sensoren auf einer kleinen Platine montiert und mit Steckverbindern ausgestattet, was den Anschluss via Breadboard oder Drahtbrücken vereinfacht. Mit den auch für Einsteiger einfach anzuwendenden Sensor-Modulen lassen sich schnell erste Erfolge erzielen, ohne dass man groß in die Materie der Elektronik einsteigen muss.
Die Funktionsweise und Beschaltung der einzelnen Sensoren wird ausführlich erklärt und ihre Verwendung durch die gut dokumentierten Visual Basic-Beispielprogramme leicht nachvollziehbar gemacht.
Contents
Projects
PicoVoiceVoice alienation and sound effects with the Raspberry Pi Pico
Navigation with Vibration Feedback
POV Display
Pulse Width Modulation (PWM) with the Raspberry Pi Pico
Wi-Fi with the Raspberry Pi Pico
'Hello World' from the Raspberry Pi Pico and RP2040A look at the Raspberry Pi Foundation’s first microcontroller
Simple On-Off Temperature Controller with Raspberry Pi HAT
Multitasking with the Raspberry PiShowcase: a traffic lights controller
The Raspberry Pi Ruler GadgetFun with a time-of-flight sensor
Raspberry Pi Buffer Board (Mk. 1)Never blow up the I/O again
FM radio with RDSA top HAT project for the Raspberry Pi
LoRa with the Raspberry Pi PicoFun with MicroPython!
Tutorials
Qt for the Raspberry Pi
Raspberry Pi Pico Programmingwith MicroPython and Thonny
Raspberry Pi Full StackRPi and RF24 at the heart of a sensor network
Raspberry Pi Bash Command Cheat Sheet
Community
Java on the Raspberry PiAn interview with Frank Delporte
Reviews
Introducing the New Raspberry Pi Pico W, H, and WH
Secure Boot Solution for Raspberry PiRetrofit security at a reasonable price
Review: SmartPi – Smart Meter Extension for Raspberry Pi
Review: The Enviro+ Raspberry Pi HATMeasuring environmental data with Raspberry Pi and the HAT Enviro+
Review: Meet the Raspberry Pi 4All new but still good?
Raspberry Pi Gets a Fast 3.5' Touch DisplayMore power at no extra charge
Book Launch: Raspberry Pi for Radio Amateurs
Weltweit beliebteste ROS-Plattform
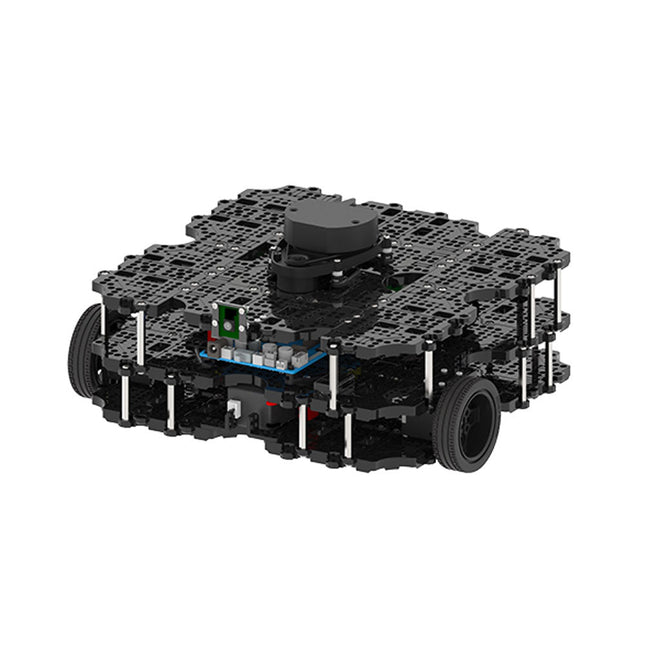
TurtleBot ist der beliebteste Open-Source-Roboter für Bildung und Forschung. Die neue Generation TurtleBot3 ist ein kleiner, kostengünstiger, voll programmierbarer, ROS-basierter mobiler Roboter. Er ist für Bildung, Forschung, Hobby und Produktprototyping gedacht.
Erschwingliche Kosten
TurtleBot wurde entwickelt, um die kostenbewussten Bedürfnisse von Schulen, Laboren und Unternehmen zu erfüllen. TurtleBot3 ist der erschwinglichste Roboter unter den SLAM-fähigen mobilen Robotern, die mit einem 360°-Laser-Distanzsensor LDS-01 ausgestattet sind.
ROS Standard
Die Marke TurtleBot wird von Open Robotics verwaltet, das ROS entwickelt und pflegt. Heutzutage ist ROS die bevorzugte Plattform für alle Robotiker auf der ganzen Welt geworden. TurtleBot kann mit bestehenden ROS-basierten Roboterkomponenten integriert werden, aber TurtleBot3 kann eine erschwingliche Plattform für diejenigen sein, die mit dem Erlernen von ROS beginnen möchten.
Erweiterbarkeit
TurtleBot3 ermutigt Benutzer, seine mechanische Struktur mit einigen alternativen Optionen anzupassen: Open Source Embedded Board (als Steuerplatine), Computer und Sensoren. Der TurtleBot3 Waffle Pi ist eine zweirädrige Plattform mit Differentialantrieb, kann aber strukturell und mechanisch in vielerlei Hinsicht angepasst werden: Autos, Fahrräder, Anhänger und so weiter. Erweitern Sie Ihre Ideen jenseits der Vorstellungskraft mit verschiedenen SBC, Sensoren und Motoren auf einer skalierbaren Struktur.
Modularer Aktuator für mobilen Roboter
TurtleBot3 ist in der Lage, durch den Einsatz von 2 DYNAMIXEL's in den Radgelenken präzise räumliche Daten zu erhalten. Die DYNAMIXEL der XM-Serie können in einem von 6 Betriebsmodi betrieben werden (XL-Serie: 4 Betriebsmodi): Geschwindigkeitsregelung für die Räder, Drehmomentregelung oder Positionsregelung für die Gelenke, usw. DYNAMIXEL kann auch für die Herstellung eines mobilen Manipulators verwendet werden, der leicht ist, aber mit Geschwindigkeits-, Drehmoment- und Positionssteuerung präzise gesteuert werden kann. DYNAMIXEL ist eine Kernkomponente, die den TurtleBot3 perfekt macht. Er ist einfach zu montieren, zu warten, zu ersetzen und neu zu konfigurieren.
Offene Steuerplatine für ROS
Die Steuerplatine ist sowohl hardware- als auch softwareseitig für die ROS-Kommunikation offengelegt. Die Open-Source-Steuerungsplatine OpenCR1.0 ist leistungsfähig genug, um nicht nur DYNAMIXELs, sondern auch ROBOTIS-Sensoren zu steuern, die häufig für grundlegende Erkennungsaufgaben auf kostengünstige Weise verwendet werden. Verschiedene Sensoren wie z. B. Berührungssensor, Infrarotsensor, Farbsensor und eine Handvoll weiterer sind verfügbar. Das OpenCR1.0 verfügt über einen IMU-Sensor im Inneren des Boards, so dass es die präzise Steuerung für unzählige Anwendungen verbessern kann. Das Board verfügt über 3,3 V, 5 V und 12 V Stromversorgungen, um die verfügbaren Computergeräte zu verstärken.
Open Source
Die Hardware, Firmware und Software von TurtleBot3 sind Open Source, was bedeutet, dass die Benutzer willkommen sind, die Quellcodes herunterzuladen, zu ändern und zu teilen. Alle Komponenten des TurtleBot3 werden aus kostengünstigem Kunststoff im Spritzgussverfahren hergestellt, die 3D-CAD-Daten sind jedoch auch für den 3D-Druck verfügbar.
Technische Daten
Maximale Translationsgeschwindigkeit
0,26 m/s
Maximale Rotationsgeschwindigkeit
1,82 rad/s (104.27 deg/s)
Maximale Nutzlast
30 kg
Abmessungen (L x B x H)
281 x 306 x 141 mm
Gewicht (+ SBC + Batterie + Sensoren)
1,8 kg
Schwelle des Kletterns
10 mm oder niedriger
Voraussichtliche Betriebsdauer
2h
Voraussichtliche Ladezeit
2h 30m
SBC (Single Board Computer)
Raspberry Pi 4 (2 GB RAM)
MCU
32-bit ARM Cortex-M7 mit FPU (216 MHz, 462 DMIPS)
Fernbedienung
RC-100B + BT-410 Set (Bluetooth 4, BLE)
Aktuator
XL430-W210
LDS (Laser-Abstandssensor)
360 Laser-Abstandssensor LDS-01 or LDS-02
Kamera
Raspberry Pi Camera Module v2.1
IMU
Gyroskop 3 AchsenBeschleunigungsmesser 3 Achsen
Stromanschlüsse
3,3 V/800 mA5 V/4 A12 V/1 A
Erweiterungspins
GPIO 18 PinsArduino 32 Pin
Peripherie
3x UART, 1x CAN, 1x SPI, 1x I²C, 5x ADC, 4x 5-pin OLLO
DYNAMIXEL Ports
3x RS485, 3x TTL
Audio
Several programmable beep sequences
Programmierbare LEDs
4x User LED
Status-LEDs
1x Board Status LED1x Arduino-LED1x Power-LED
Tasten und Schalter
2x Drucktasten, 1x Reset-Taste, 2x Dip-Schalter
Akku
Lithium Polymer 11,1 V 1800 mAh / 19,98 Wh 5C
PC-Verbindung
USB
Firmware-Upgrade
via USB / via JTAG
Netzadapter (SMPS)
Eingang: 100-240 VAC 50/60 Hz, 1,5 A @maxAusgang: 12 VDC, 5 A
Downloads
ROS Robot Programming
GitHub
E-Manual
Community
Der vollständige Download dieser Nummer ist für unsere GOLD- und GREEN-Mitglieder auf der Elektor Magazine- Site verfügbar!
Nicht noch einmal Mitglied? Klicken Sie hier .
Die Spitzenklasse im Elektor-Labor
Top-Verstärker der Klasse Fortissimo-100 Vollsymmetrische Audio-Ausgangsebene mit 100/190 W
Überprüfung der Frequenz des Quarzes und der abgestimmten Schaltkreise Tipps, gute Praktiken und andere nützliche Informationen
Tricks und Kniffe für gedruckte Schaltkreise
souder – und so weiter?? Ein Blick auf die moderne Schweißtechnologie
Garagentorsteuerung per Bluetooth mit schneller Reaktion Öffnen Sie Ihre Tür mit Ihrem Smartphone
idealer Diodenregler Diodenschaltungen mit geringer Leistungsableitung
LED-Girlanden mit ESP32 und FreeRTOS clignotantes und funkelndes
elektronisch starten ...mit Vergnügen, dann weiter mit den Zener
FM/DAB+-Empfänger das Beste aus zwei Welten
auf der Lebe Electronica Obscura
Drahtloses Verfahren zum Entfernen von Mikroorganismen Rundschreibenstempel und Webserver auf ESP32
Hat COVID-19 der technischen Innovation einen Schlag versetzt? Innovative Komponenten und Lösungen im Jahr 2022
Ersa i-CON TRACE ? die Schweißstation ist für Profis angeschlossen
Infografiken
warum nutzen wir all diese Informationen?
So steuern Sie den E-Paper-Auftritt von Ynvisible
Innovation von heute bei InnoFaith Unterhaltung mit Walter Arkesteijn
industrielle Automatisierung étrofit IdO einfach und evolutiv
Qt für Raspberry Pi Anleitung zur Konfiguration des grafischen Benutzeroberflächen-Frameworks
Ultra-Platin-Line-Connectoren erleichtern die Verwaltung von Multi-Sign-Daten
Intelligente - Innovative - Rentable Die in Deutschland entwickelten und hergestellten FPGA GateMate
Tools zur Unterstützung der Entwicklung zuverlässiger Capture-Geräte
schmelzbarer wiederaufladbarer CTP Drôle de Composant, die Serie
Isolierter Analogausgang für Arduino Uno
Besuch zu Hause ? Entdecken Sie die Thérémine
electronica fast forward 2022 – eine Initiative von Elektor Mannschaft und Kalender
Radiogoniometrie Wettersensoren ohne sichtbare Drähte nachschlagen
Schätzen Sie das interne Geräusch eines integrierten Schaltkreises einfache Methode
Ethische Fragen Gestartet durch das WEEF
Ethik und Profit, eine Vernunftheirat Gespräch mit Professor Stefan Heinemann
WEEF-Index 2023
Filterberechnungssoftware Werkzeuge zur Konzeption analoger Filter
Warten Sie, ich habe diesen Fernseher! mit TV-B-Gone
Luftqualitätsmessung mit RP2040
elektrisches Terminal
Einführung in Python 3 Auszug aus dem Kapitel „Wand-Bibliothek und numerische Bildaufbereitung“
SOLARPUNK ein aufstrebender Avenir
Hexadoku
Diese Ausgabe steht allen GOLD- und GREEN-Mitgliedern auf der ElektorMagazine-Website zum Download bereit!
Sie sind noch kein Mitglied? Hier klicken!
Die Open-Source-Prozessorarchitektur RISC-V16 Boards und MCUs, die Sie kennen sollten
Audio-Player mit FPGA und EqualizerTeil 1. Digitale Audiosignale mischen mit einem MKR Vidor 4000 von Arduino
Laserkopf für Pico-basierte SanduhrZeichnen mit Licht
Nehmen Sie teil am STM32 Edge AI Contest!
Umweltüberwachung von Pflanzen mit mehreren SensorenDrahtlose Messung der Wasserversorgung und Lichtverhältnisse
Maixduino: Automatischer KI-TüröffnerGesichtserkennung mit einer Kamera
Embedded-Elektronik 2024KI wird die Branche neu definieren
Ladungsbasiertes In-Memory Compute bei EnCharge AI
KI-Inferencing bei 10-fach geringerer Leistungsaufnahme zu 20-fach geringeren Kosten
Click-Board hilft bei der Entwicklung und dem Training von ML-Modellen für die Schwingungsanalyse
Der Elektor Mini-WheelieEin Bausatz für einen selbstbalancierenden Roboter
MCU, ich sehe dich!MCUViewer, ein Open-Source-Multiplattform-Debugging-Werkzeug
USB-2.0-IsolatorGeräte galvanisch isoliert per USB verbinden
Eingriff vor dem SchadenPredictive Maintenance in der Praxis
SPoE - Elektromagnetische VerträglichkeitSingle-Pair mit Power-over-Ethernet im EMV-Fokus
Retro-TechnikWie das Farbfernsehen eine neue Welt schuf
EKG-MonitorMit Hexabitz-Modulen und einem STM32CubeMonitor
Der Kampf um KI at the Edge
HaLow erreicht Rekorddistanz von 16 km für WLAN bei 900 MHz
Erster CHERI RISC-V-Embedded Chip und Early Access Programm
Die dritte Generation der Waldbrandfrüherkennung nutzt Satellitenverbindungen
Aus dem Leben gegriffenDie Qual der Wahl
Aller Anfang......ist nicht schwer: Wir setzen die Filterung und Klangregelung fort.
Riesen-LED-UhrNeuauflage eines Elektor-Klassikers
Ein modularer Ansatz für die SensorprüfungDas Sensor Evaluation Board mit ESP32-S3
2025: Eine Odyssee in die KIDer Aufstieg der Basismodelle und ihre Rolle bei der Demokratisierung der KImocratizing AI
Standalone MIDI-Synthesizer mit Raspberry PTeil 1: Eine Plattform für Edge-KI-Experimente vorbereiten
Projekt 2.0Korrekturen, Updates und Leserbriefe
CPU, GPU, DSP, FPGA; ein universeller KI-RISC-V-Prozessor kann alles!
CEO-Interview: Ventivas dünne und kühle Technologie
Dual-Core-Programmierung beim Raspberry Pi PicoEinstieg in die Welt der parallelen Programmierung
Elektor GREEN- und GOLD-Mitglieder können diese Ausgabe hier herunterladen.
Noch kein Mitglied? Klicken Sie hier , um eine Mitgliedschaft abzuschließen.
Raspberry Pi Pico als Spektrumanalysator FFTs mit billiger Hardware
±40 V linearer Spannungsregler alternatives Netzteil für die Fortissimo-100 Endstufe... und andere!
Flexible drahtlose Kommunikation mit einer MCU EEPROM eröffnet Vernetzungsmöglichkeiten für drahtlose MCUs
5.000 € zu gewinnen! Nehmen Sie am STM32 Wireless Innovation Design Contest teil
2023: eine KI-Odyssee Beginnen Sie mit Code Interpreter von ChatGPT
LoRa – ein Schweizer Taschenmesser Teil 1: Das LoRa-Protokoll und seine Vorteile
Einstellbare Stromsenke mit integriertem Taktgenerator Testen Sie Netzteile, Spannungswandler und Batterien
Zwei neue Arduino UNO R4-Boards: Minima und WiFi
Logarithmische Potentiometer sie sind exponentiell!
Motortreiber-Breakout-Board ein BoB für einen 5 A DC-Motortreiber von 3×3 mm
Elektronik aus Life Periculosa
Bietet Mobilfunk den niedrigsten Stromverbrauch für IoT? Energiebedarf von LTE-M und NB-IoT in LPWAN-Bereitstellungen
Drahtlose Kommunikation in IoT-Systemen mit Arduino MKR-Modulen das richtige Board für WiFi, LoRa und andere Standards
Wechselstromverluste in magnetischen Bauteilen Vermeiden Sie heiße Spulen!
Maßnahmen für optimale Cloud-Konnektivität
Matter-Implementierung: Was ist für die Bereitstellung von Matter-Geräten erforderlich?
YARD Stick Eins Sub-1-GHz-Wireless-Testgerät
Halterelais Fremde
PIC vor zehn – pünktlich Entwurf eines SDR-Zeitsignalempfängers
Sorgfaltspflichtrichtlinie „Business as Usual“ wird nicht funktionieren
Aller Anfang... ...verstärkt Spannungen
Infraschallrekorder mit dem Arduino Pro Mini ein Beispielprojekt aus der Elektor-Publikation „Arduino & Co“
Cloudbasierter Energiezähler mit einem ESP32-Modul und einem PZEM-004T Spannungs-/Stromsensor
Ein Leitfaden zur puristischen Programmierung (Teil 2) genaues Timing, UART und Debugging
VOYAGE DANS LES RÉSEAUX NEURONAUX (1ÈRE PARTIE)Les neurones artificielsTEST DE PRÉCONFORMITÉ CEM POUR UN PROJET ALIMENTÉ EN COURANT CONTINUPartie 1 : RSIL double continuCHARGE ÉLECTRONIQUE EN CC ET CAJusqu'à 400 V et 10 A (crête)DÉMARRER EN ÉLECTRONIQUE (9)N'ayez pas peur du choc... un peu de « self control » suffit !TRAITEMENT D'IMAGES AVEC LE MODULE JETSON NANO DE NVIDIA (1ÈRE PARTIE)Matériel et logicielZOOM SUR LES TRANSFORMATEURS SECTEURComportement transitoire à l'allumage et l'extinction« YES WE CAN » AVEC PICAN 3Module de bus CAN pour le Raspberry Pi 4CENTRALE SOLAIRE SUR BALCONUn investissement vite amortiPRISE DE VUE ET DIFFUSION VIDÉO EN CONTINU AVEC UN RASPBERRY PI 4La caméra Raspberry Pi HQ en actionUTILISATION D'ÉCRANS DANS LES PROJETS RASPBERRY PIExtrait : écrans à diodes électroluminescentes organiques (OLED)PROPELLER 2 DE PARALLAX (4)Envoi de chaînes de caractères60 ANS D'ELEKTORRegard sur septembreDANS L'ANTRE DE…Menno van der Veen et de ses tubes amplificateursCIRCUITS HYBRIDESROSE DES VENTS AVEC LE CAPTEUR GY-271Ou pourquoi il faut faire des huit pour calibrer un capteurMESUREZ VOTRE EMPREINTEÉlectronique et émissions de gaz à effet de serreTHERMOSTAT CONNECTÉ À ESP32Conservez votre vin à la bonne température !LÉVITATION MAGNÉTIQUE, VERSION NUMÉRIQUEComparateur analogique remplacé par un ESP32 PicoULTIMATE ARDUINO UNO HARDWARE MANUAL - FR TRANSLATIONExtrait : chargeur d'amorçage du microcontrôleur principalMICROPYTHON POUR L'ESP32 ET SES COPAINSPartie 2 : piloter facilement les écrans matricielsCARTE MADMACHINE SWIFTIOUn langage récent pour du matériel tout nouveauSUR LE VIFPassions incertainesHEXADOKUCasse-tête pour elektorniciens